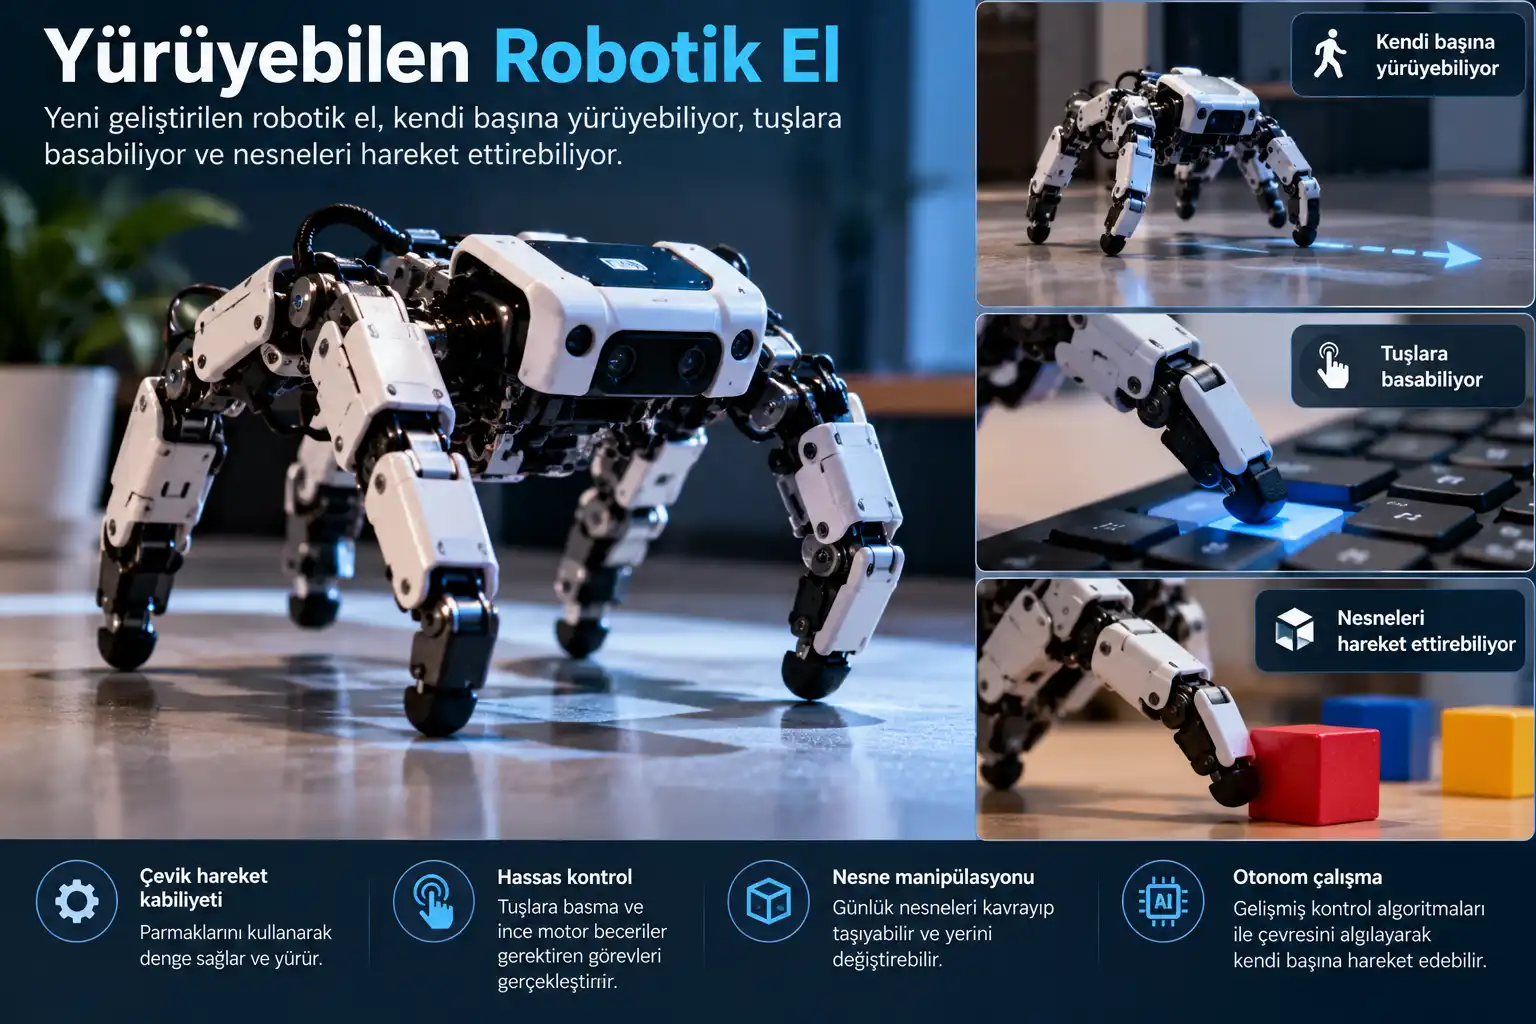
Yürüyebilen Robotik El Geliştirildi
Robot teknolojisi, uzun süredir iki temel kabiliyet etrafında gelişiyor: hareket etmek ve nesneleri hassas biçimde yönetmek. Yeni geliştirilen robotik el ise bu iki alanı aynı gövdede birleştiren dikkat çekici bir örnek sunuyor. Parmaklarını yalnızca bir nesneyi kavramak için değil, aynı zamanda bağımsız biçimde ilerlemek için de kullanabilen sistem, “el” kavramını klasik robot kollarının ötesine taşıyor.
Bu yeni robotik el, parmaklarını küçük birer bacak gibi kullanarak yüzey üzerinde yürüyebiliyor, tuşlara basabiliyor ve farklı nesneleri hareket ettirebiliyor. Böylece robotik sistemler için önemli bir eşik daha aşılmış oluyor: Tek bir yapı hem manipülasyon hem de konum değiştirme görevini yerine getirebiliyor.
Robotik el nasıl yürüyebiliyor?
Geleneksel robotik eller çoğunlukla sabit bir kola bağlı çalışır. Görevleri bir nesneyi tutmak, çevirmek, kaldırmak veya hassas biçimde yerleştirmektir. Yeni geliştirilen yürüyen robot yapısında ise parmaklar daha aktif bir rol üstleniyor. Her parmak, temas ettiği yüzeye kontrollü kuvvet uygulayarak gövdenin ilerlemesini sağlıyor.
Bu yaklaşım, insan elinin masa üzerinde parmak uçlarıyla “yürümesine” benzer bir mantığa dayanıyor. Ancak robotik sistemlerde bu hareketin başarılı olması için çok daha karmaşık bir kontrol altyapısı gerekiyor. Parmakların hangi sırayla hareket edeceği, ne kadar baskı uygulayacağı, dengenin nasıl korunacağı ve hedefe hangi rota üzerinden gidileceği yazılım tarafından anlık olarak hesaplanıyor.
Sistem bu sayede düz bir yüzeyde konum değiştirebiliyor. Daha önemlisi, hareket kabiliyeti kavrama yeteneğinden tamamen ayrı değil; robotik el yürüdükten sonra aynı parmaklarıyla bir nesneye müdahale edebiliyor. Bu da onu yalnızca yürüyen robot değil, aynı zamanda çok işlevli bir otonom robot adayı haline getiriyor.
Tuşlara basma ve nesneleri hareket ettirme yeteneği
Yeni robotik elin en dikkat çekici yönlerinden biri, çevresindeki objelerle etkileşime girebilmesi. Sistem yalnızca bir noktadan başka bir noktaya ilerlemekle kalmıyor; ulaştığı yerde basit ama hassas görevleri de yerine getirebiliyor.
Öne çıkan kabiliyetler arasında şunlar yer alıyor:
- Parmak uçlarıyla düğmelere veya tuşlara basabilme,
- Küçük nesneleri itme, çekme veya yönlendirme,
- Farklı şekil ve boyuttaki objelerle temas kurabilme,
- Konum değiştirdikten sonra manipülasyon görevine devam edebilme,
- Dar veya sınırlı alanlarda hareket edebilme.
Bu özellikler, robotik elin özellikle hassas kontrol gerektiren alanlarda kullanılabileceğini gösteriyor. Bir panel üzerindeki düğmelere basmak, laboratuvar ortamında küçük parçaları taşımak ya da üretim hattında hassas bileşenleri ayarlamak gibi görevler bu tür sistemler için uygun senaryolar arasında bulunuyor.
Neden önemli: Hareket ve manipülasyon aynı sistemde birleşiyor
Robot teknolojisi açısından bu gelişmenin asıl önemi, mobilite ile manipülasyonu bir araya getirmesinde yatıyor. Bugüne kadar bir robotun hareket etmesi için tekerlekli platformlar, bacaklı yapılar veya raylı sistemler tercih ediliyordu. Nesneyle etkileşim için ise ayrı robot kolları ve uç efektörler kullanılıyordu.
Yürüyebilen robotik el, bu ayrımı azaltan bir çözüm sunuyor. Robotun hareket eden parçası aynı zamanda iş yapan parça haline geliyor. Bu yaklaşım, daha kompakt, daha hafif ve daha esnek robotik sistemler geliştirilmesinin önünü açabilir.
Örneğin küçük bir bakım robotu, karmaşık bir makinenin içine girip dar bir alanda ilerleyebilir, ardından bir kabloyu düzeltebilir veya bir düğmeye basabilir. Benzer şekilde sağlık teknolojilerinde, laboratuvar otomasyonunda ya da mikro üretim süreçlerinde, sınırlı alanda hassas hareket kabiliyeti büyük avantaj sağlayabilir.
Esnek robotlar için yeni bir adım
Robotik el teknolojisi aynı zamanda esnek robotlar alanıyla da yakından ilişkili. Esnek robotlar, sert ve sınırlı hareket kabiliyetine sahip makineler yerine daha uyumlu, çevreyle daha güvenli temas kurabilen yapılar geliştirmeyi hedefliyor. Parmak tabanlı hareket, bu hedefle uyumlu bir çözüm olarak öne çıkıyor.
Bir robotun çevresini algılayıp yüzeye göre kendi hareketini ayarlayabilmesi, özellikle düzensiz veya hassas ortamlarda önem kazanıyor. Sert bir robot kolu, yanlış kuvvet uyguladığında nesneye zarar verebilir. Buna karşılık parmaklarıyla temas noktalarını dağıtabilen bir robotik sistem, daha kontrollü ve nazik hareket edebilir.
Bu durum yalnızca endüstriyel üretimde değil, günlük yaşam destek sistemlerinde de önemli olabilir. Gelecekte ev içi yardımcı robotlar, yaşlı bakım sistemleri veya servis robotları, insanlarla aynı ortamda güvenli biçimde çalışmak zorunda kalacak. Daha uyumlu ve hassas robotik eller, bu geçişin temel parçalarından biri olabilir.
Otomasyon ve hassas manipülasyonda olası kullanım alanları
Yürüyebilen robotik elin kısa vadede deneysel bir teknoloji olarak görülmesi doğal. Ancak sahip olduğu özellikler, otomasyonun geleceği açısından önemli ipuçları veriyor. Özellikle tek bir robotun hem hareket hem de işlem yapabilmesi, sistem tasarımlarını sadeleştirebilir.
Potansiyel kullanım alanları şöyle özetlenebilir:
Üretim hatları
Küçük parçaların taşınması, konumlandırılması ve test ekipmanlarıyla etkileşim kurulması için kullanılabilir. Özellikle elektronik üretimi gibi hassasiyetin yüksek olduğu sektörlerde bu tür robotik sistemler değer yaratabilir.
Laboratuvar otomasyonu
Tüp, kapak, düğme, numune kabı gibi küçük nesnelerle çalışan laboratuvarlarda, robotik el hem ilerleyip hem de işlem yaparak daha esnek otomasyon senaryoları sunabilir.
Bakım ve denetim görevleri
Dar alanlarda hareket edip belirli noktalara müdahale edebilen bir otonom robot, makine içi bakım, panel kontrolü veya uzaktan müdahale işlemlerinde faydalı olabilir.
Eğitim ve araştırma
Robot teknolojisi üzerine çalışan merkezler için bu sistem, hareket planlama, kuvvet kontrolü, yapay zekâ destekli manipülasyon ve otonom karar verme alanlarında güçlü bir araştırma platformu sağlayabilir.
Gelecekte ne beklenebilir?
Yürüyebilen robotik el, henüz yaygın kullanım aşamasına gelmiş bir ürün olmaktan çok, robotik sistemlerin nereye evrilebileceğini gösteren önemli bir araştırma örneği niteliğinde. Bu teknolojinin daha dayanıklı malzemeler, daha gelişmiş sensörler ve daha verimli yapay zekâ algoritmalarıyla birleşmesi halinde çok daha işlevsel hale gelmesi beklenebilir.
Gelecekte bu tip robotlar, yalnızca önceden programlanmış hareketleri yapan makineler olmaktan çıkıp çevresini anlayan, görevine göre hareket biçimini değiştiren ve insanlarla daha güvenli etkileşim kuran yardımcı sistemlere dönüşebilir. Parmaklarını kullanarak yürüyebilen bir robotik el, bu dönüşümün küçük ama oldukça anlamlı bir adımı olarak değerlendirilebilir.
Sonuç olarak yeni geliştirilen robotik el, robot teknolojisi dünyasında dikkat çekici bir yenilik sunuyor. Yürüyebilmesi, tuşlara basabilmesi ve nesneleri hareket ettirebilmesi; mobilite ile hassas manipülasyonu aynı yapıda buluşturuyor. Bu da hem otomasyon hem de otonom robot geliştirme çalışmalarında daha esnek, daha kompakt ve daha akıllı çözümlerin kapısını aralıyor.